دستاورد جدید پژوهشگران سوئیسی؛ ساخت دست رباتیکی که با انگشتان خود راه میرود
منتشرشده: · فناوری
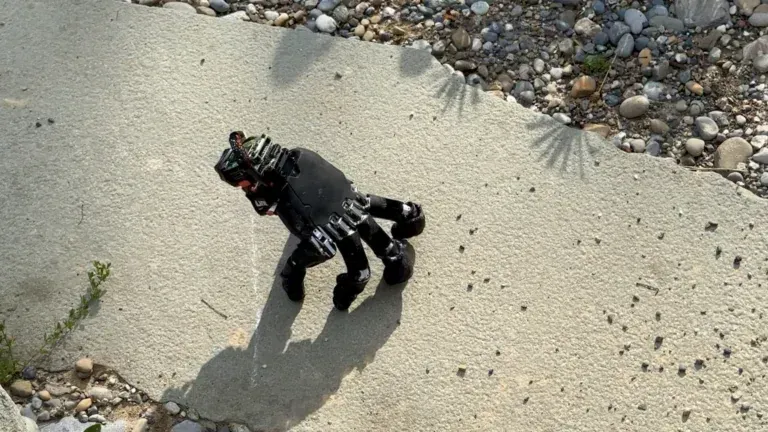
پایگاه خبری تحلیلی: پژوهشگران دانشگاه ETH زوریخ سوئیس موفق شدهاند یک دست رباتیک را آموزش دهند تا درست مانند شخصیت عجیب و ترسناک «تینگ» در مجموعه خانواده آدامز، روی انگشتان خود راه برود، پس از افتادن دوباره بلند شود و حتی با حفظ…
پایگاه خبری تحلیلی:
پژوهشگران دانشگاه ETH زوریخ سوئیس موفق شدهاند یک دست رباتیک را آموزش دهند تا درست مانند شخصیت عجیب و ترسناک «تینگ» در مجموعه خانواده آدامز، روی انگشتان خود راه برود، پس از افتادن دوباره بلند شود و حتی با حفظ تعادل، کلیدهای صفحهکلید را فشار دهد. و به نقل از ساینسالرت؛ این دست رباتیک میتواند در آینده به بخشهایی از محیطهای صنعتی و فضاهای تنگ و غیرقابل دسترس وارد شود که امکان ورود کل بدن ربات به آنها وجود ندارد؛ برای مثال، قطعات پنهان را بررسی کند، دکمهها و کلیدهای کنترلی را فشار دهد یا اشیایی را جابهجا کند.
پژوهشگران برای ساخت این سامانه از یک دست رباتیک تجاری استفاده کردند و بدون نیاز به تغییر اساسی در ساختار انگشتان، یک باتری، رایانه کوچک و حسگر حرکتی به آن افزودند. وزن کل مجموعه حدود ۸۱۸ گرم است و تمام تجهیزات مورد نیاز برای حرکت را روی پشت دست حمل میکند.
این ربات با استفاده از هوش مصنوعی و روش یادگیری تقویتی، ابتدا در محیط شبیهسازیشده آموزش دید تا بتواند با حفظ تعادل، انگشتان خود را هماهنگ حرکت دهد. سپس مهارتهای آموختهشده به نمونه واقعی منتقل شدند.
نتایج آزمایشها نشان داد این دست رباتیک میتواند روی ۱۴ سطح مختلف، از جمله چوب، فلز، چمن و سنگریزه حرکت کند. سرعت متوسط آن در آزمایشهای هدایتشده به حدود ۹.۳ سانتیمتر بر ثانیه رسید.
این دست همچنین توانست در ۲۱ مورد از ۲۵ آزمایش، پس از افتادن دوباره روی انگشتان خود بایستد. در آزمایشی دیگر نیز موفق شد از ۳۲ فرمان متوالی، ۲۹ بار کلید جهتنمای صحیح صفحهکلید را فشار دهد؛ آن هم بدون نیاز به دریافت بازخورد تصویری.
پژوهشگران حتی از این قابلیت برای کنترل یک بازی فکری رایانهای استفاده کردند؛ بهطوریکه دست رباتیک توانست فرمانهای لازم را از طریق صفحهکلید اجرا کند.
البته این فناوری هنوز در مراحل اولیه توسعه قرار دارد. ترکیب مهارتهای مختلف در قالب ماموریتهای طولانیتر، افزایش دقت حرکت، تجهیز دست به سیستم بینایی مستقل و امکان جدا شدن و اتصال مجدد آن به بدنه اصلی ربات، از جمله اهداف آینده این پروژه است.
به گفته پژوهشگران، هدف نهایی ساخت رباتهایی است که بتوانند دست خود را به فضاهای محدود و دور از دسترس بفرستند، ماموریتی را انجام دهند و سپس آن را به بدنه اصلی بازگردانند.
نتایج این پژوهش بهصورت مقاله پیشچاپ در پایگاه علمی arXiv منتشر شده و هنوز مراحل داوری علمی را پشت سر نگذاشته است.